رباتیک و دیجیتالی شدن سیستم های کنترل جریان پاتیل در فولادسازی
رباتیک
1- مقدمه
سیستمهای کنترل جریان مذاب علاوه بر پشتیبانی از تولید فولاد تمیز، سهولت جابجایی و مزایای اقتصادی، باید به گونهای طراحی شوند که امکان عملیات خودکار و رباتیک را فراهم کنند. یکی از دلایل این امر، سلامت و ایمنی اپراتور است، در حالی که دلیل دیگر، اطمینان از عملیاتی ماندن مناطق حیاتی فرآیند مانند منطقه آمادهسازی پاتیل و ریختهگری مداوم و تبدیل شدن آنها به محلهای کار جذابتر برای نسل بعدی پرسنل است.
صنعت فولاد بهطور کلی، و بهویژه حوزه کنترل جریان مذاب، دستخوش تحولی اساسی است. در گذشته، ثبات فرآیند تولید، بالاترین اولویت را داشت و انجام فعالیتهای دستی در نواحی کاری که به دلیل شرایط مخاطرهآمیز برای کارکنان حساس محسوب میشدند، تحتالشعاع این اولویت قرار میگرفت. طراحی سیستمها با در نظر گرفتن ارگونومیِ جابهجایی، الزامات تولید فولاد تمیز، سهولت تعمیر و نگهداری و هزینههای عملیاتی پایین، انجام میشد. با این حال، تعامل کارکنان با سیستمهای کنترل جریان و نحوه جابهجایی قطعات نسوزِ مربوطه، نقشی حیاتی در پایداری فرآیند ریختهگری، ایفا میکند. از این رو، وظایف اصلی زیر با بهرهگیری از راهکارهای اتوماسیون مورد توجه قرار گرفتهاند:(شکل1).
شکل1. کنترل فرآیند تولید با استفاده از سطوح مختلف اتوماسیون.
• بازرسی و نگهداری مکانیزم دریچه کشویی (Slide Gate) پاتیل در محوطه آمادهسازی پاتیل.
• اتصال سیلندر ریختهگری و دو شاخه برق سیستم تشخیص سرباره، و همچنین برقراری اتصال جریانهای محافظ (مانند گاز آرگون و/یا هوای خنککننده) از برجک پاتیلِ ماشین ریختهگری مداوم به دریچه کشویی پاتیل.
• تعویض نازل ریخته گری و شارژ پودر قالب در سکوی ریختهگری ماشین ریختهگری اسلب.
در سالهای اخیر، الزامات سیستمهای کنترل جریان بهطور بنیادین تغییر کرده و فناوریهایی نظیر سلولهای رباتیک و ابزارهای دیجیتال برای انجام خودکار این عملیات به کار گرفته میشوند. در نتیجه، نقش کارکنان از اپراتور به ناظرِ عملیات رباتیک تغییر یافته است. مزایای بهکارگیری عملیات رباتیک و ابزارهای دیجیتال در این حوزهها عبارتاند از:
• افزایش ایمنی شغلی؛ زیرا نیاز به ورود به مناطق پرخطر و جابهجایی دستی بارهای سنگین از بین میرود (که این امر با قوانین سختگیرانهتر ایمنی نیز مطابقت دارد).
• جابهجایی دقیق و یکنواخت تجهیزات و قطعات حساس، مانند لولههای تکجداره مونو تیوب حرارتدیده. این امر از بروز آسیب هنگام جابهجایی یا فرسودگی زودرس ناشی از جابهجایی نامناسب دستی (مثلاً در مورد اتصالات الکتریکی) جلوگیری میکند.
• بهبود تصمیمگیری که منجر به افزایش قابلیت اطمینان عملیاتی و کاهش هزینهها میشود. عامل اصلی این تحول، جایگزینی تصمیمات فردی و مبتنی بر تجربه با سیستمهای پشتیبان تصمیمگیریِ مبتنی بر واقعیت و داده است.
• امکان بهبود مستمر فرآیندها از طریق جمعآوری و تحلیل دادهها با استفاده از الگوریتمها. بهکارگیری رباتها در عملیات و دیجیتالیسازی فرآیند تصمیمگیری همچنین تضمین میکند که دانش فنی فرآیند، حتی پس از بازنشستگی کارکنان با تجربه، حفظ و در دسترس باقی بماند. علاوه بر این، سیستم دیجیتال قادر است با تطبیق پارامترهای خود با رویدادهای پیشبینینشده، یادگیری و خود اصلاحی انجام دهد.
• ایجاد محیط کاری جذاب در کارخانه فولاد که نیازمند مهارتهای مهندسی است. در گفتگوهای اخیر با مدیران کارخانههای فولاد، همواره بهطور خاص تأکید شده است که از یک سو، به دلیل خطر آسیبدیدگی، تکمیل شیفتهای کاری دشوار است و از سوی دیگر، جوانانِ بسیار کمی به این مشاغل علاقه نشان میدهند. از این رو، شرکت INTERSTOP راهکارهای کلیدی و زیرساختی را برای پیادهسازی این فناوریها در کارخانههای فولاد توسعه داده است. این راهکارها را میتوان به دستههای زیر تقسیم کرد:
• سیستمهای کنترل جریانِ آماده برای اتوماسیون.
• سیستم تشخیص موقعیت.
• پلتفرم پایش سلامت (Health Check Platform).
2- سیستم های کنترل جریان مذاب با قابلیت اتوماسیون
سیستمهای شرکت INTERSTOP برای کاربری بهتر توسط انسان بهینه شده اند. با این حال، عملکرد ربات با انسان تفاوت بنیادینی دارد؛ برای مثال، ربات فاقد دو دست است اما میتواند بارهای بسیار سنگینتر را با دقت بالا جابهجا کند. از این رو، یکی از اصول طراحی این سیستمها با قابلیت اتوماسیون، حفظ امکان کاربری ارگونومیک برای انسان و در عین حال فراهمسازی امکان جابهجایی و کارکرد خودکار توسط رباتها بوده است. در نتیجه، پیادهسازی سلولهای رباتیک امکان کارکرد دوگانه (توسط انسان و ربات) را بدون ایجاد وقفه در عملیات فراهم میآورد. علاوه بر این، در صورت بروز وقفه عملیاتی در سلول رباتیک، امکان مداخله سریع دستی نیز وجود دارد. سیستمهای مکانیکی مورد توجه عبارت بودند از:
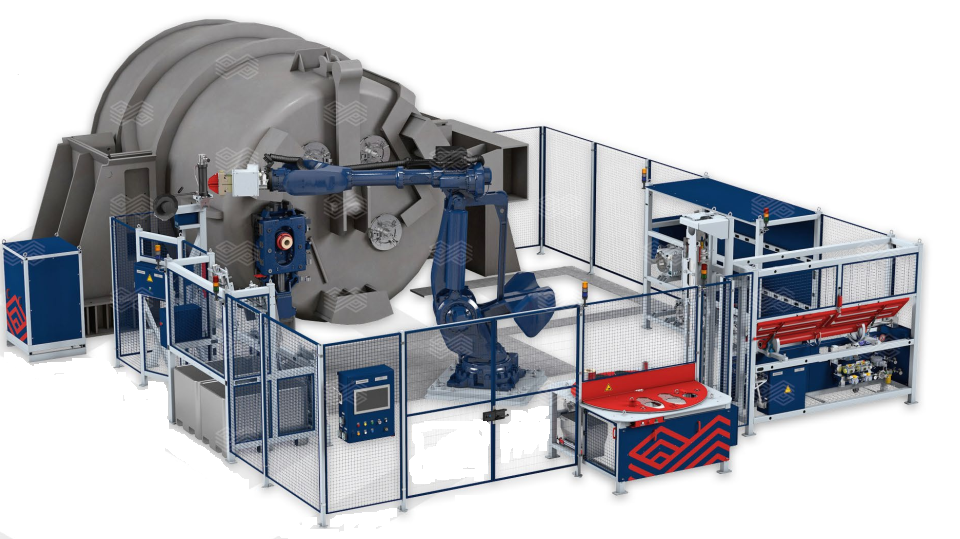
• دریچه کشویی پاتیل (Ladle slide gates) مدل INTERSTOP SX/AS که امکان جابهجایی رباتیک سیلندر ریختهگری در دستگاه ریختهگری مداوم، موسوم به اتصالدهنده واسط و همچنین عملکرد رباتیک در محوطه آمادهسازی پاتیل را فراهم میکنند (شکل2).
شکل2. سیستم رباتیک جابهجایی قطعات نسوزِ مکانیزم دریچه کشویی در محوطه تعمیر پاتیل.
• سیستم تعویض نازل (Monotube Changer) مدل INTERSTOP MTC که برای جابهجایی رباتیک نازل آمادهسازی شده است.
در ادامه، خلاصهای از این سیستمها ارائه شده است که پیشتر بهطور مفصل شرح داده شدهاند.
- دریچه کشویی پاتیل INTERSTOP SX/AS
ویژگیهای مدل SX عبارتند از:
• طراحی با کاربری آسان برای عملکردی سریع، ایمن و ساده.
• جابهجایی آسان و سریع در محوطه آمادهسازی.
• هزینههای عملیاتی پایین و عملکرد بالا.
• آمادگی برای اتوماسیون و عملکرد رباتیک.
با استفاده از مدل SX، میتوان چندین عملیات رباتیک را در دستگاه ریخته گری مداوم و محوطه آمادهسازی پاتیل انجام داد. با این حال، برای بهرهبرداری کامل از پتانسیل اتوماسیون، مدل AS توسعه یافت که امکان جابهجایی رباتیک تمامی قطعات نسوزِ مرتبط با دریچه کشویی را در محوطه آمادهسازی پاتیل فراهم میکند (شکل 3).
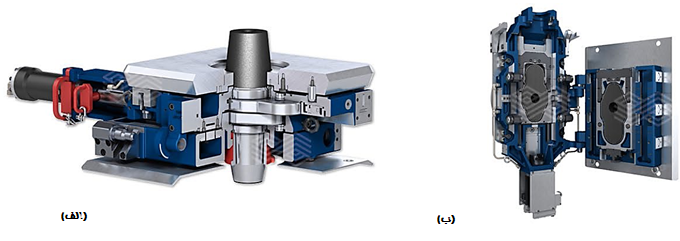
شکل3. (الف) دریچه پاتیل استاندارد SX و (ب) دریچه پاتیل AS برای بهرهبرداری از پتانسیل کامل اتوماسیون در بخش آمادهسازی پاتیل.
در این سیستم یک متصل کننده واسط (Media Coupler) وجود دارد که پس از قرارگیری پاتیل در موقعیت بارگیری روی برجک پاتیل، اتصال سریع و آسان سیلندر ریختهگری (موجود در ماشین ریختهگری مداوم) به مکانیزم کشویی را امکانپذیر میسازد. در سمت مکانیزم کشویی، نیازی به دستکاری قطعات نیست، زیرا قفل حملونقل و سیستم قفلکننده سیلندر با حرکت سیلندر به داخل یا خارج، بهصورت خودکار و در حین عملیات فعال میشوند. این مکانیزم محرک، حامل پلاگ اتصالدهنده سرباره و همچنین دو خط پنوماتیک برای مقاصد خنککاری (مانند هوای فشرده) و/یا آببندی (مانند گاز آرگون) است (شکل 4الف). در سمت سیلندر، ویژگیهای اصلی شامل کوپلینگ، سیستم قفلکننده سیلندر، پلاگ اتصالدهنده سرباره و اتصالات مربوط به هوای فشرده و/یا آرگون میباشد (شکل 4ب). بهکارگیری طراحیِ آماده برای اتوماسیون در این متصل کننده واسط، جابهجایی و کارکرد دستی را نیز بسیار سادهتر کرده و در نتیجه موجب افزایش ایمنی شغلی و قابلیت اطمینان فرآیند شده است.
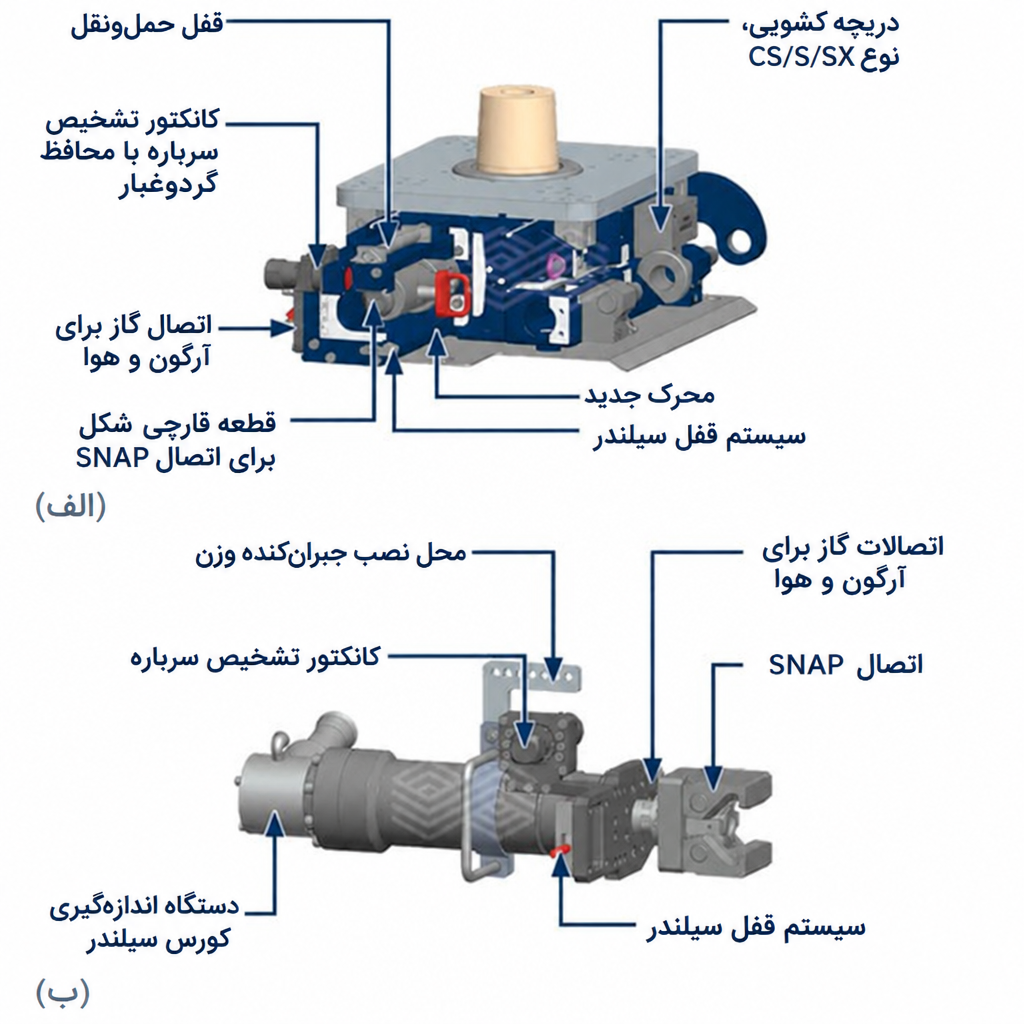
شکل4. (الف) دریچه پاتیل SX استاندارد با مکانیزم محرکِ متناسبسازیشده برای متصل کننده واسط و (ب)سیلندر مربوطه با قابلیتهای یکپارچه برای عملکرد متصل کننده واسط.
- سیستم تعویض نازل MTC(Mono Tube changer)
مزایای اصلی این سیستم (شکل 5) عبارتند از:
• عدم نیاز به جابهجایی صفحه کور (Blind Plate)، زیرا این صفحه در ساختار مکانیکی ادغام شده و بهصورت خودکار فعال میشود.
• عدم نیاز به جابهجایی سیلندر، چرا که سیلندر و مکانیزم محرک در وضعیت جانبی قرار دارند.
• کاهش ابعاد و وزن سیستم.
• قابلیت تجهیز به سیستمهای اتوماسیون و عملکرد رباتیک.
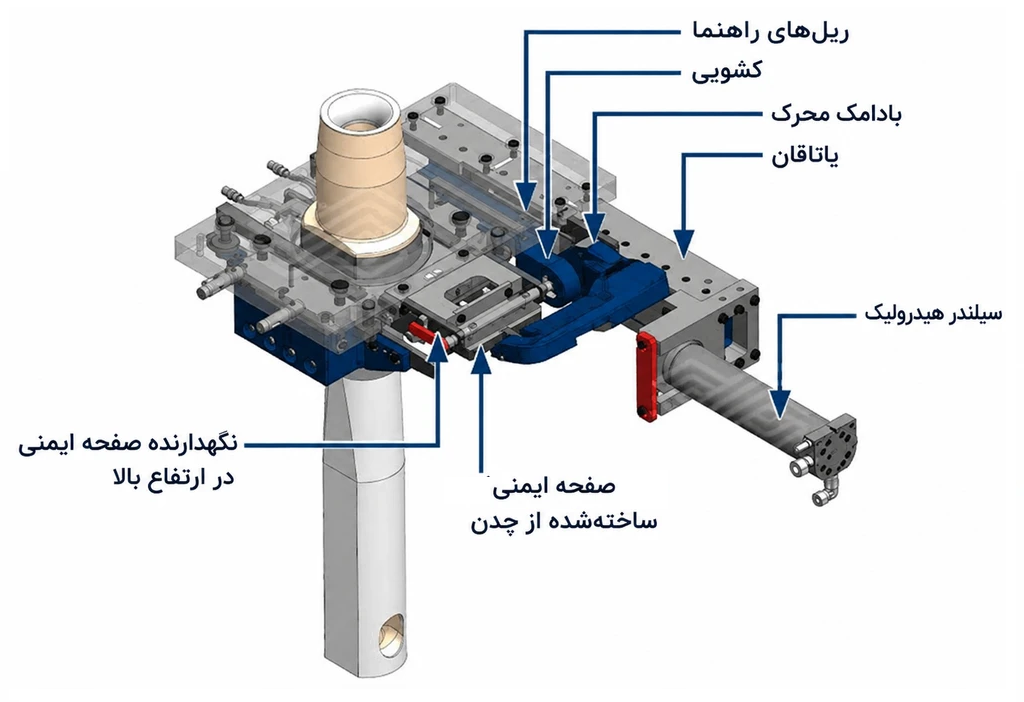
شکل5. سیستم تعویض نازل (MTC) با صفحه ایمنی یکپارچه و چیدمان محرک خارج از مرکز.
- سیستم تشخیص موقعیت مکانیزم دریچه کشویی
برای امکانپذیر ساختن عملکرد رباتیک و دستیابی به قابلیت اطمینان و تداوم کارکرد در سطح بالا، وجود یک سیستم اندازهگیری قابلاعتماد ضروری است. این سیستم باید تضمین کند که ربات همواره مختصات دقیق محل قرارگیری ابزارها و قطعات مکانیکی یا نسوز را دریافت میکند؛ برای عملکرد مداوم و مطمئن، دقت مورد نیاز کمتر از ۱ میلیمتر است. همچنین، سیستم اندازهگیری باید نوسانات موجود در کارخانه فولاد را که بر فواصل میان سیستم اندازهگیری، ربات و سیستم دریچه کشویی نصبشده در کف پاتیل تأثیر میگذارند، جبران نماید. این نوسانات برای مثال ناشی از انبساط حرارتی بر اثر تفاوت دما هستند. علاوه بر این، سیستم اندازهگیری باید نسبت به تغییرات نور محیط (مانند نور روز، شب، نورافکنها و نور خورشیدِ ورودی از پنجرهها) و همچنین گرد و غبار و پاشش فولاد، مقاوم و مصون باشد.
فناوری توسعهیافته توسط این شرکت با حذف نیاز به هدف خارجی، بر این مشکلات غلبه میکند. در این روش، اندازهگیری توسط دوربین استریوسکوپیک (اسکن سهبعدی) انجام میشود و خروجی آن یک «ابر نقاط» (Point Cloud) است که با مدل سهبعدی CAD سیستم دریچه کشویی، تطبیق داده میشود (شکل 6). این فناوری، مبنای دستیابی به دقت بسیار بالا، حتی در شرایط متغیر محیطی، است.
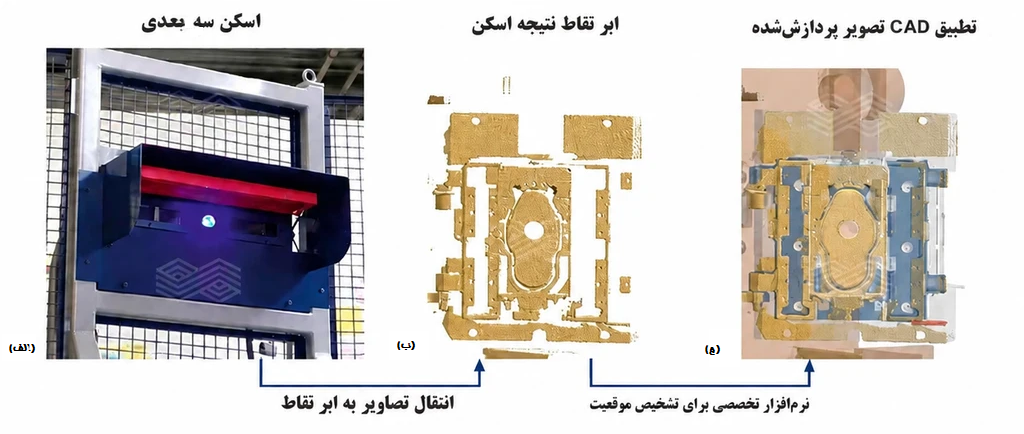
شکل6. سیستم تشخیص موقعیت، متشکل از (a) اسکن سه بعدی، (b) محاسبه ابر نقاط، و (c) تطبیق با دادههای CAD.
- پلتفرم پایش وضعیت (Health Check Platform)
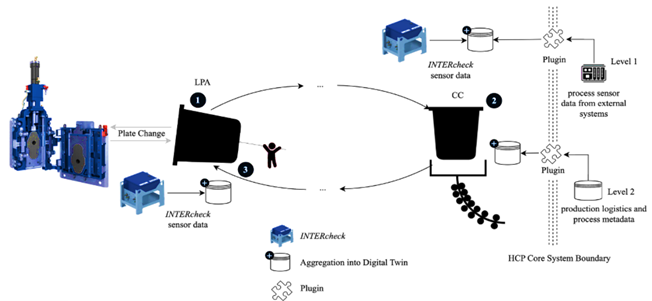
پلتفرم پایش وضعیت (HCP) با هدف آگاهسازی کاربران از وضعیت سیستمهای مکانیکی و هیدرولیکی و همچنین قطعات نسوز، بهویژه در بخش آمادهسازی پاتیل، در حال توسعه است. علاوه بر این، این پلتفرم به کارکنان در تصمیمگیری برای اقدامات بعدی، مانند تعویض صفحات دریچه کشویی، یاری میرساند. HCP دادههای حاصل از اندازهگیریهای اختصاصی در بخش آمادهسازی پاتیل و واحد ریختهگری مداوم و همچنین دادههای سطوح ۱ و ۲ مشتری را مورد استفاده قرار میدهد (شکل 7). پیادهسازی HCP در دو مرحله انجام میشود:
• مرحله ۱: مرحله یادگیری و آموزش؛ در این مرحله، مجموعه دادههایی شامل اسکنهای سهبعدی صفحات کشویی گردآوری شده و مبنای آموزش الگوریتمها قرار میگیرند.
• مرحله ۲: مرحله بهینهسازی؛ در این مرحله، الگوریتمها و مدلهای یادگیری ماشین بر اساس مجموعه دادههای مرحله اول و دادههای دریافتیِ جاری، اصلاح و بهینه میشوند.
از مزایای HCP میتوان به موارد زیر اشاره نمود:
• جایگزینی تصمیمگیریهای فردیِ مبتنی بر تجربه با سیستم پشتیبانی تصمیمگیریِ مبتنی بر یادگیری ماشین.
• پیشگیری از بروز نقص در عملکرد.
• فراهمسازی پیششرط لازم برای دستیابی به بالاترین سطح اتوماسیون در بخش آمادهسازی پاتیل.
بر اساس سه فناوری اصلیِ توصیفشده در بالا، راهکارهای خودکار و رباتیک زیر هماکنون در حال عرضه به بازار هستند.
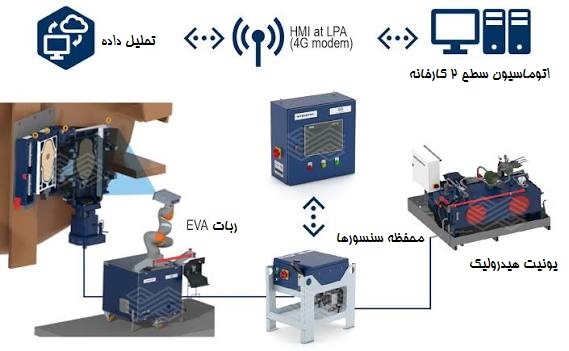
شکل 7. نمای کلی HCP در فاز ۱؛ مرحلهای که در آن دادههای سهبعدی توسط یک ربات و طی یک دوره کوتاه یادگیری برای آموزش الگوریتمها جمعآوری میشوند.
- اتوماسیون بخش آمادهسازی پاتیل
در بخش آمادهسازی پاتیل، عملکرد تا حد زیادی به مهارتها و تجربه اپراتورهای انسانی وابسته است. بار حرارتی در این بخش بالاست و ایمنی اپراتور همواره مسئلهای حائز اهمیت محسوب میشود. این شرایط تأثیر مستقیمی بر قابلیت اطمینانِ وظایفِ انجامشده دارند.علاوه بر این، کارگران در تنش بین ملاحظات ایمنی و هزینه عمل میکنند. یک گرمایش بیشتر روی صفحه اسلاید گیت باعث صرفهجویی در هزینهها میشود، اما یک قضاوت اشتباه میتواند منجر به یک حادثه قابل توجه در ماشین ریخته گری مداوم در طول گرمایش بعدی شود.
این سیستم عملیات رباتیک ناحیه آمادهسازی پاتیل را فراهم میکند و عملکردهای اصلی آن عبارتند از (شکل 8):
• جابجایی سیلندر و لنسینگ اکسیژن.
• جابجایی قطعات نسوز اسلاید گیت.
• تمیز کردن سطح داخلی نازل.
از مزایای آن میتوان به موارد زیر اشاره نمود:
• ایمنی، دور نگه داشتن اپراتورها از فولاد مایع، گرما، گرد و غبار و فشار زمان.
• پایداری فرآیند، قابلیت اطمینان بالای وظایف انجام شده.
• افزایش طول عمر نسوز.
• کسب دادهها برای نگهداری پیشگیرانه و مدلهای پیشبینی طول عمر.
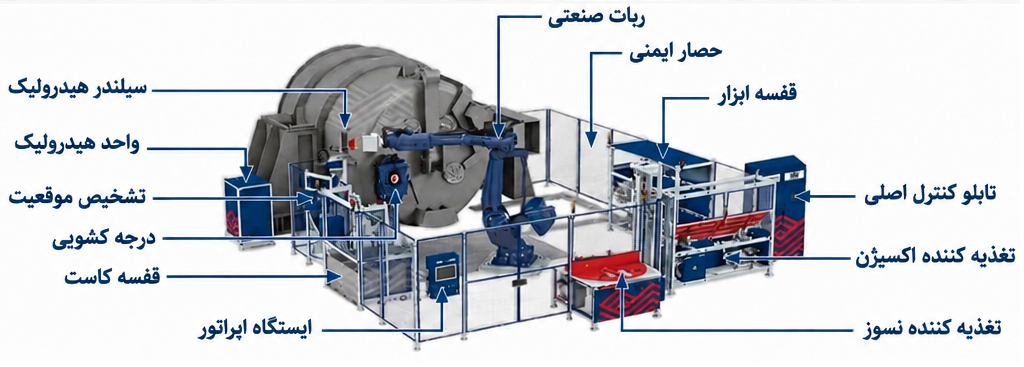
شکل 8. نمای کلی سلول رباتیک LPA و اجزای اصلی آن.
- سیستم رباتیک جابهجایی سیلندر و اتصال سیالات (هیدرولیک، هوای فشرده)
سیستم رباتیک جابهجایی سیلندر و اتصالات سیالات در ماشین ریختهگری مداوم، بهگونهای طراحی شده است که اپراتور را از منطقه خطر در زیر پاتیل پر (مملو از مذاب) دور نگه دارد. از آنجا که اتصال سیلندر هیدرولیک، خطوط گازهای فرآیندی و سیستم تشخیص سرباره همگی در یک حرکت واحد انجام میشوند، عملکرد رباتیک این سیستم به مراتب سریعتر از روشهای معمول جابهجایی است. علاوه بر این، کارکرد دستی نیز بهبود یافته است؛ بهطوری که تنها با یک حرکت برای اتصال یا جدا کردن، سیلندر در جای خود قرار گرفته و اتصالات سیالات برقرار میشوند. عملکردهای اصلی این سیستم عبارتند از (شکل 9):
• راهکار رباتیک برای اتصال تمامخودکار سیلندر مکانیزم کشویی به سیستمهای هیدرولیکی در ماشین ریختهگری مداوم.
• اتصال و جداسازی سیالات و تجهیزاتی نظیر گاز آرگون، هوای خنککننده و اتصالات الکتریکی مربوط به سیستمهای تشخیص سرباره.
• حذف حضور نیروی انسانی در محوطه بارگیری پاتیل؛ یک ربات وظایف اپراتور را در این محیط دشوار و پرخطر انجام میدهد.
• ارتقای استانداردهای ایمنی و بهداشت.
• افزایش بهرهوری و بهبود کنترل فرآیند.
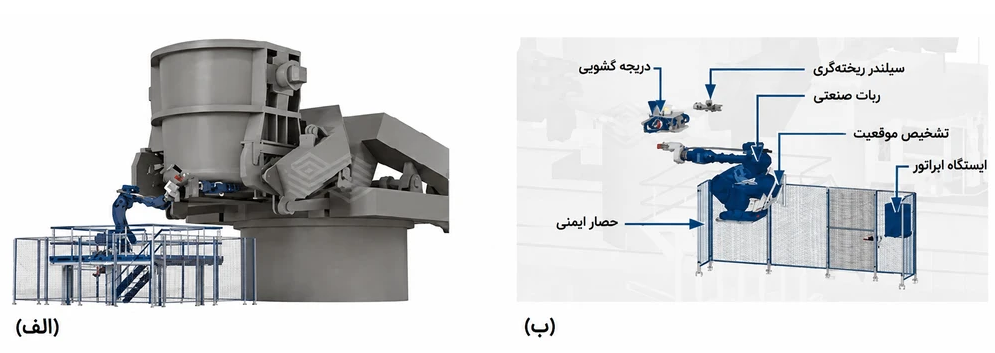
شکل 9.نمای کلی a) چیدمان سیستم رباتیک جابهجایی سیلندر و (b) اجزای اصلی اتصال یکپارچه سیالات.
- جابهجایی رباتیک نازل ریختهگری (مونوتیوب) و تغذیه پودر قالب
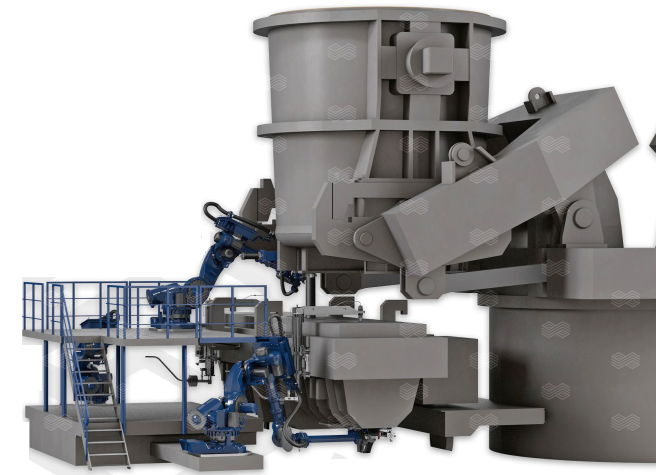
سیستمهای تعویض نازل در ماشینهای ریختهگری مداوم برای تولید اسلب رایج هستند. این سیستمها امکان تداوم فرآیند ریختهگری (ادامه توالی) را در صورت فرسودگی یا گرفتگی نازل را فراهم میکنند. فرآیند تعویض دستی نازل، کاری طاقتفرسا برای اپراتورهاست. جابهجایی نازل داغ (با وزن بیش از ۲۰ کیلوگرم) نیازمند دقت است تا از آسیب به بخش سرامیکی و همچنین ایجاد تلاطم غیر ضروری در سطح مذاب قالب هنگام جایگذاری آن جلوگیری شود. پس از تعویض، نازل مستعمل باید خارج و به مخزن ضایعات منتقل گردد. علاوه بر جابهجایی نازل، اپراتورها باید بر تغذیه مقدار صحیح پودر به داخل قالب نیز نظارت داشته باشند(شکل 10). عملکردهای اصلی این سیستم عبارتاند از :
• پیشگرم نازل.
• تعویض خودکار نازل از طریق برداشتن نازل گرمشده از دستگاه پیشگرم و بازگرداندن نازل کارکرده به ایستگاه تخلیه.
• تغذیه پودر قالب.
از مزایای این سیستم میتوان به موارد زیر اشاره نمود:
• اشغال فضای کم و دسترسی کامل از جلو به قالب، به لطف استفاده از ربات کوچک و منحصربهفرد که به صورت وارونه در پشت واگن تاندیش نصب شده است.
• عملکرد بدون نیاز به حضور نیروی انسانی در محل ماشین ریختهگری مداوم.
• جابهجایی دقیق و یکنواخت نازلهای نو و کارکرده در حین فرآیند تعویض.
• تغذیه مطمئن و پیوسته پودر قالب بدون هیچگونه وقفه.
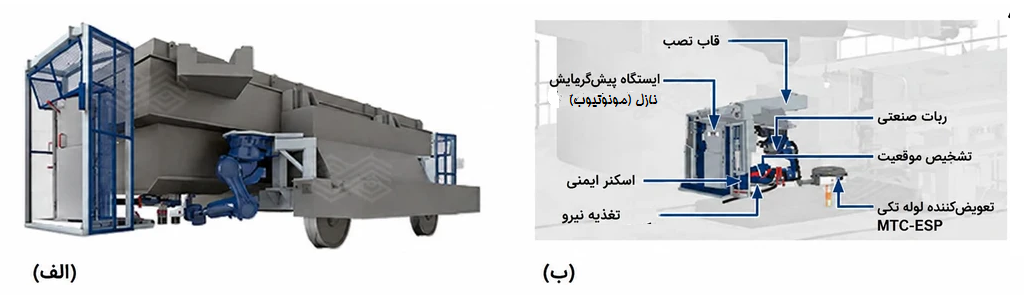
شکل 10.نمای کلی (a) سلول رباتیک که بهصورت وارونه در پشت واگن تاندیش نصب شده و (b) اجزای اصلی تعویض نازل ریختهگری.
- منبع
INTERSTOP Automation, Robotics and Digitalisation Solutions for Flow Control
Technology, RHI Bulletin 2023